- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
ما الذي يجعل الروبوت الكلب مناسبًا للعمليات الصناعية المعقدة؟
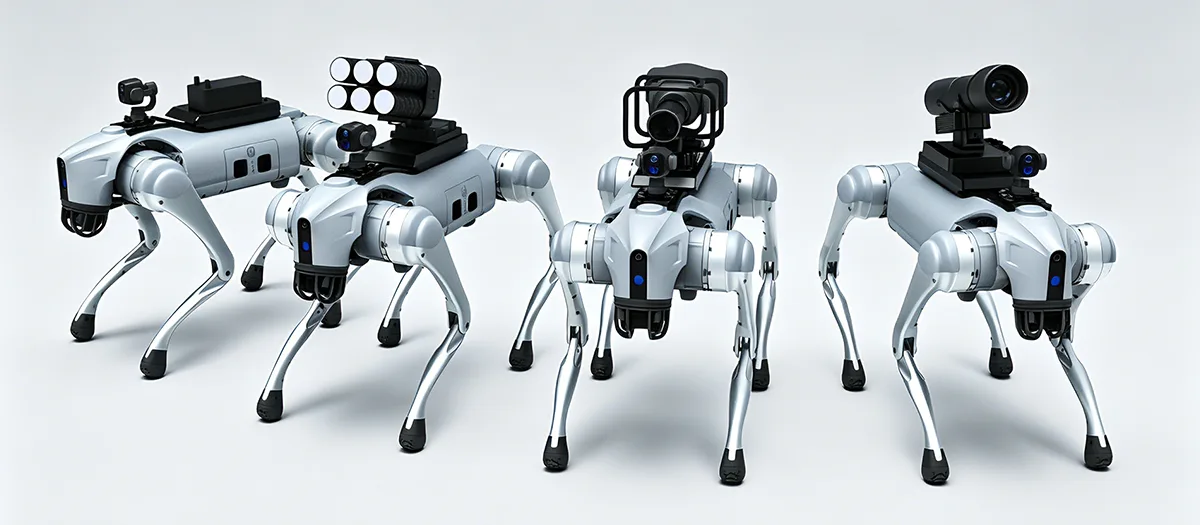
A كلب روبوتتم تصميمه لتجاوز القيود المفروضة على الروبوتات المتنقلة ذات العجلات التقليدية عندما تتضمن المهام الصناعية سلالم أو منحدرات أو أرض غير مستوية أو ممرات ضيقة أو حطام أو أنفاق أو غيرها من التضاريس الصعبة. وتأتي قيمتها من الجمع بين التنقل الرباعي، والملاحة المستقلة، والإدراك البيئي، والاستشعار الخاص بمهمة محددة، والمعدات المعيارية، والتشغيل المستمر. ومع ذلك، بالنسبة للمستخدمين الصناعيين، فإن التنقل وحده لا يكفي. تحتاج المنصة العملية أيضًا إلى دعم الحركة المستقرة وجمع البيانات وتكامل المعدات وإدارة البطارية والصيانة والتشغيل في ظل ظروف بيئية محددة. وهذا يجعل بنية النظام الأساسي وتخطيط التطبيقات أمرًا أساسيًا للنشر الناجح عبر الفحص ومراقبة البنية التحتية والتصنيع الذكي ودعم الطوارئ وسيناريوهات التشغيل الاحترافية الأخرى.
جدول المحتويات
انقر فوق أحد الأقسام للانتقال مباشرة إلى المناقشة الفنية المقابلة.
- 1. ما الذي يميز الروبوت الصناعي رباعي الأرجل؟
- 2. ما الذي يجعل الحركة باستخدام الأرجل مفيدة في الأراضي الصعبة؟
- 3. ما هي الوظائف المستقلة التي تعمل على تحسين العملية الصناعية؟
- 4. ما هو الدور الذي يلعبه الإدراك متعدد الاستشعار؟
- 5. ما هي مهام التفتيش التي يمكن أن تدعمها منصة رباعية الأرجل؟
- 6. ما الذي يمكن أن تضيفه المعدات المعيارية إلى المنصة؟
- 7. ما هي الشروط التي يجب تصميم المنصة من أجلها؟
- 8. كيف يمكن للروبوتات رباعية الأرجل أن تقلل من التعرض لمناطق العمل الصعبة؟
- 9. كيف ينبغي دمج المعدات وأجهزة الاستشعار؟
- 10. ما الذي يجب على المشترين تقييمه قبل اختيار المنصة؟
- 11. كيف تبدو عملية النشر المنظمة؟
- 12. ما هو الاتجاه المستقبلي للروبوتات الصناعية ذات الأربع أقدام؟
- 13. الأسئلة المتداولة
ما الذي يحدد الروبوت الصناعي رباعي الأرجل؟
الروبوت الصناعي رباعي الأرجل عبارة عن منصة آلية متنقلة مبنية على حركة الأرجل بدلاً من العجلات أو المسارات. يمكّنها هيكلها ذو الأربع أرجل من التفاوض على التغييرات في الارتفاع والأرض غير المنتظمة أثناء حمل أجهزة الاستشعار ومعدات الاتصالات وأجهزة الكمبيوتر وغيرها من المعدات الخاصة بالتطبيقات.
السمة المميزة ليست مجرد ظهور أربعة أرجل. تأتي قيمة المنصة الرباعية من التنسيق بين معدات الحركة والإدراك والتحكم والطاقة والبنية والمهام. يحتاج الروبوت إلى فهم البيئة المحيطة به، وضبط حركته، والحفاظ على التوازن، وتنفيذ روتين تشغيل محدد.
يفصل هذا التصميم الموجه نحو النظام بين المنصات الصناعية رباعية الأرجل والآلات البسيطة التي يتم التحكم فيها عن بعد. قد تدعم المنصة الاحترافية تخطيط الطريق المستقل، وتجنب العوائق، وجمع البيانات، ومراقبة المعدات، وإجراءات الدوريات المتكررة. تسمح هذه الوظائف للروبوت بالمشاركة في سير عمل تشغيلي أوسع بدلاً من العمل ككاميرا متنقلة فقط.
القدرة على الحركة بأرجل تسمح الحركة ذات الأرجل الأربعة للمنصة بالتعامل مع السلالم والمنحدرات والفجوات والأرضيات غير المستوية والأرضيات الرخوة والتغيرات الأخرى في التضاريس.
الملاحة الذكية يمكن للإدراك وتخطيط المسار وتحديد المواقع وتجنب العوائق أن يدعم المزيد من الحركة المستقلة عبر البيئات المعقدة.
منصة قابلة للتوسيع يمكن لأجهزة الاستشعار والمعدات المعيارية تكييف نفس القاعدة الروبوتية مع مهام الفحص والمراقبة والمهام الصناعية المختلفة.
لماذا يغير التنقل الرباعي الأتمتة الصناعية
تعمل الروبوتات ذات العجلات التقليدية بشكل أفضل على الأسطح التي يمكن التنبؤ بها نسبيًا. يمكن أن تنخفض كفاءتها عندما تقاطع السلالم أو الخنادق أو المواد السائبة أو العتبات المرتفعة أو التضاريس غير المستوية المسار. يمكن للأنظمة المتعقبة التعامل مع بعض الأسطح الصعبة، ولكن لديها أيضًا قيود في المساحات الضيقة وعندما تحتوي البيئة على تغيرات متكررة في الارتفاع.
تقترب حركة الأرجل من المشكلة بشكل مختلف. ويمكن التحكم في كل ساق على حدة، مما يسمح للروبوت بوضع قدميه حسب التضاريس. وهذا يوفر المزيد من الخيارات للحفاظ على التوازن أثناء التحرك في بيئات غير منتظمة.
بالنسبة للتطبيقات الصناعية، فإن الفائدة العملية هي الوصول. يمكن للروبوت الذي يمكنه التحرك عبر أنواع أكثر من التضاريس أن يصل إلى نقاط التفتيش ومناطق المعدات والأنفاق وورش العمل وغيرها من المواقع التي قد تحتاج فيها المنصة المتنقلة التقليدية إلى بنية تحتية إضافية.
- تدعم الحركة ذات الأرجل الأربعة الارتفاعات المتغيرة والأرضيات غير المستوية.
- يمكن أن يؤدي نظام الملاحة الذاتي إلى تقليل الحاجة إلى التوجيه اليدوي المستمر.
- توفر أجهزة الاستشعار المعلومات البيئية لمهام الحركة والتفتيش.
- تسمح الواجهات المعيارية بتثبيت معدات مختلفة لتطبيقات مختلفة.
- يمكن لجمع البيانات الرقمية ربط العمليات الميدانية بالتحليل اللاحق.
المبدأ الأساسيينبغي تقييم الرباعيات الصناعية على أنها نظام تشغيل متنقل كامل. يعد التنقل أمرًا مهمًا، لكن وظائف الإدراك والتحكم وتكامل المعدات والطاقة والبيانات تحدد مدى فائدة التنقل.
ما الذي يجعل الحركة باستخدام الأرجل مفيدة في التضاريس الصعبة؟
تعد التضاريس الصعبة واحدة من أوضح مجالات التطبيق للروبوتات رباعية الأرجل. يمكن أن تحتوي المواقع الصناعية على سلالم، ومنحدرات، وخنادق، وممرات ضيقة، وأنقاض، ومناطق موحلة، وأرضيات غير مستوية، وتغيرات في ارتفاع السطح. قد تتطلب المنصة المصممة للأرضيات المسطحة فقط بنية تحتية إضافية أو قد لا تتمكن من الوصول إلى مناطق معينة.
يمكن للروبوت رباعي الأرجل أن يضع قدميه ويرفعها بشكل فردي، مما يسمح له بتعديل وضعية جسمه مع تغير التضاريس. يمكن أن يدعم ذلك الحركة على المنحدرات والدرجات والفجوات والأسطح غير المنتظمة مع الحفاظ على علاقة أكثر استقرارًا بين المنصة والأرض.
السلالم وتغييرات الارتفاع
تعتبر السلالم مثالًا بسيطًا للتضاريس التي يمكن أن تتحدى المنصات ذات العجلات. تحتاج كل عجلة إلى الحفاظ على اتصال مناسب مع السطح، في حين يجب على الروبوت التغلب على التغييرات الرأسية المتكررة. يمكن للمنصة ذات الأرجل رفع الأرجل الفردية وضبط وضعها للتنقل بين الخطوات.
لا تزال القدرة الدقيقة تعتمد على تصميم الروبوت وهندسة الخطوات ونظام التحكم والظروف البيئية. النقطة الهندسية المهمة هي أن الهيكل ذو الأرجل يوفر خيارات حركة إضافية لا تتوفر في العجلات.
المنحدرات والأسطح غير المستوية
تشتمل البيئات الصناعية غالبًا على الخرسانة المنحدرة أو الحصى أو التربة الرخوة أو الأرض الموحلة أو قنوات الصرف أو الأسطح الانتقالية. يمكن للمنصة رباعية الأرجل أن تتكيف مع أوضاع ساقيها ووضعية جسمها مع تغير التضاريس.
يعتمد التشغيل المستقر على مزيج من خوارزميات التصميم الميكانيكي والإدراك والتحكم في المشية والجر والتوازن. توفر الأرجل القدرة على الحركة الجسدية، بينما يحدد نظام التحكم كيفية استخدام هذه القدرة.
المساحات الضيقة والمزدحمة
قد تحتوي الأنفاق الصناعية وورش العمل وممرات الأنابيب ومناطق الصيانة على عوائق تحد من المسار المتاح. يمكن لمنصة رباعية مدمجة التنقل عبر بعض هذه المساحات دون الحاجة إلى سطح قيادة مستو ومستمر.
| حالة التضاريس | التحدي الذي يواجه منصات الهاتف المحمول التقليدية | ميزة التصميم الرباعي |
|---|---|---|
| خطوات | يمكن أن تؤدي التغييرات الرأسية إلى مقاطعة اتصال العجلة والحركة الأمامية | يمكن رفع الأرجل الفردية ووضعها على ارتفاعات مختلفة |
| المنحدرات الحادة | يمكن أن يؤثر انخفاض الجر وتعديل الجسم المحدود على الحركة | يمكن تعديل وضعية الساق ووضعية الجسم أثناء الحركة |
| الركام | يمكن لأسطح التلامس غير المنتظمة أن تجعل حركة العجلة غير مستقرة | يوفر وضع القدم الفردي المزيد من الخيارات للتغلب على العوائق |
| الارض الموحلة | يمكن أن يختلف جر العجلة أو الجنزير عبر الأسطح الناعمة | يمكن أن يتكيف وضع الساق مع ظروف الاتصال المتغيرة |
| الفجوات والأخاديد | قد تتطلب الأنظمة ذات العجلات إنشاء جسور أو تحويلات | يمكن لحركة الأرجل التنقل حول ميزات التضاريس المحددة أو فوقها |
التوازن مهم بقدر الحركة
إن القدرة على التحرك فوق التضاريس الصعبة ليست كافية. تحتاج المنصة إلى الحفاظ على التوازن أثناء حمل أجهزة الاستشعار والمعدات. يمكن أن تؤثر التغيرات المفاجئة في ارتفاع الأرض على مركز ثقل الروبوت وتوزيع الحمل.
ولذلك تحتاج أنظمة التحكم إلى تنسيق طريقة المشي، والوضعية، وردود فعل المستشعر، وسرعة الحركة. يمكن أن تساعد الوظائف المضادة للاهتزاز والمضادة للطرف في الحفاظ على التشغيل المستقر ضمن نطاق التشغيل المحدد.
وهذا مهم بشكل خاص عندما يحمل الروبوت كاميرات أو معدات قياس. يمكن أن تؤدي الحركة المفرطة إلى تقليل جودة البيانات المجمعة حتى عندما يظل الروبوت نفسه في وضع مستقيم.
ما هي الوظائف المستقلة التي تعمل على تحسين العملية الصناعية؟
تصبح الروبوتات الصناعية أكثر فائدة عندما تتمكن المنصة من أداء مهام متكررة دون الحاجة إلى توجيه يدوي مستمر. يمكن للوظائف المستقلة أن تقلل من عبء عمل المشغل بينما تجعل الحركة وجمع البيانات أكثر تنظيمًا.
يمكن للمنصات الرباعية الحديثة أن تجمع بين الإدراك البيئي وتحديد المواقع وتخطيط الطريق وتجنب العوائق وتنفيذ المهام وتسجيل البيانات. تعتمد درجة الاستقلالية على بنية الروبوت وأجهزة الاستشعار والبرامج وظروف الاتصال وبيئة التشغيل.
الإدراك البيئي
قبل أن يتمكن الروبوت المتنقل من التنقل بشكل مستقل، فإنه يحتاج إلى معلومات حول البيئة المحيطة به. يمكن لأجهزة الاستشعار تحديد العوائق والتغيرات في التضاريس والطرق المفتوحة والميزات الأخرى ذات الصلة.
ثم يستخدم نظام الملاحة بيانات الإدراك لتحديد كيفية تحرك الروبوت. في بيئة متغيرة، قد تحتاج هذه العملية إلى التشغيل بشكل مستمر بدلاً من الاعتماد على خريطة ثابتة وحدها.
تخطيط المسار وتجنب العوائق
يحدد تخطيط المسار كيفية انتقال الروبوت بين نقاط محددة. ويساعده تجنب العوائق على التكيف عندما يعرقل أحد الكائنات المسار المخطط له أو عندما تتغير الظروف البيئية.
بالنسبة للتفتيش الصناعي، يمكن أن يدعم ذلك المسارات المتكررة حول المعدات، أو عبر المرافق، أو بين نقاط التفتيش المحددة. يمكن للمشغلين التركيز بشكل أكبر على نتائج الفحص بدلاً من التحكم يدويًا في كل حركة.
جدولة المهام وجمع البيانات
يمكن لروتين الفحص المستقل أن يجمع بين الحركة والاستشعار. قد يسافر الروبوت إلى مواقع محددة، ويجمع الصور أو قراءات أجهزة الاستشعار، ويسجل النتائج، ثم يستمر إلى الموقع التالي.
يؤدي هذا إلى إنشاء سير عمل رقمي يتم من خلاله ربط حركة الروبوت والمعلومات المجمعة. بدلاً من إنتاج دفق فيديو فقط، يمكن للنظام إنشاء سجل منظم لنتائج الفحص.
يتصور
تقوم أجهزة الاستشعار بجمع معلومات حول التضاريس والعقبات والمعدات والظروف المحيطة.
يخطط
يحدد نظام الملاحة المسار المناسب حسب المساحة المتوفرة ومتطلبات المهمة.
يمثل
تعمل الأرجل وأنظمة التحكم على تنسيق الحركة مع التكيف مع التغيرات في البيئة.
سِجِلّ
يمكن تخزين صور الفحص وقياسات المستشعر ومعلومات التشغيل لمزيد من التحليل.
يجب أن تكون الاستقلالية متوافقة مع البيئة
التشغيل المستقل لا يعني أن كل بيئة صناعية يجب أن تكون غير مراقبة تمامًا. تتطلب بعض البيئات إشرافًا محددًا أو تدخلًا عن بعد أو تأكيدًا من المشغل قبل القيام بمهام محددة.
يتمثل النهج الأكثر عملية في تحديد أجزاء سير العمل التي يمكن أتمتتها بشكل موثوق، وأين تظل عملية صنع القرار البشري مفيدة. يعد التنقل وجمع البيانات المتكرر وتنفيذ المسار الروتيني من المرشحين الأقوياء للأتمتة، في حين أن النتائج غير العادية قد تتطلب تقييمًا بشريًا إضافيًا.
ما هو الدور الذي يلعبه الإدراك متعدد الاستشعار؟
يمنح الإدراك الروبوت المتنقل المعلومات التي يحتاجها لفهم بيئته وأداء المهام الخاصة بالتطبيق. نادرًا ما يوفر مستشعر واحد كل أنواع المعلومات المطلوبة للعمليات الصناعية.
يمكن للكاميرات المرئية تقديم صور مفصلة. يمكن لأجهزة الاستشعار الحرارية الكشف عن الاختلافات في درجات الحرارة. يمكن لأجهزة استشعار المسافة أن تساعد الروبوت على فهم الهندسة المحيطة. يمكن لأجهزة الاستشعار الأخرى دعم التوطين أو القياس البيئي أو الفحص الخاص بالمعدات.
الاستشعار البصري
يمكن للكاميرات عالية الوضوح التقاط الصور ومقاطع الفيديو لمراقبة المعدات وفحص البنية التحتية ومراقبة المرافق والتوثيق. غالبًا ما تكون البيانات المرئية هي نقطة البداية للفحص لأنه يمكن للمشغلين مراجعة مظهر المكونات والأسطح بشكل مباشر.
الاستشعار الحراري
يمكن للتصوير الحراري تحديد التغيرات في درجات الحرارة التي قد لا تكون واضحة في صور الضوء المرئي. يمكن أن يكون ذلك مفيدًا حول المعدات الكهربائية والآلات وأنظمة الطاقة والأصول الأخرى حيث قد تشير أنماط الحرارة غير الطبيعية إلى حالة تتطلب مزيدًا من التقييم.
الإدراك المكاني
يمكن أن تساعد معلومات المسافة والعمق الروبوت على فهم العوائق والممرات والخطوات والميزات الأخرى للبيئة. وهذا يدعم الملاحة ويمكن أن يساهم أيضًا في رسم الخرائط والتوثيق المكاني.
| فئة الاستشعار | المعلومات الأولية | الدور الصناعي المحتمل |
|---|---|---|
| كاميرا الضوء المرئي | الصور والفيديو | الفحص البصري والتوثيق ومراقبة المعدات |
| الكاميرا الحرارية | أنماط درجة الحرارة | فحص الحالة الحرارية وتحديد الحرارة غير الطبيعية |
| مستشعر العمق أو المدى | المسافة والعلاقات المكانية | الملاحة وتجنب العوائق ورسم الخرائط البيئية |
| الاستشعار البيئي | القياسات البيئية المحددة | مراقبة الموقع وجمع البيانات الخاصة بالتطبيق |
لماذا يهم اندماج أجهزة الاستشعار
يجمع دمج المستشعرات بين المعلومات من مصادر الاستشعار المختلفة لإنشاء تمثيل أكثر اكتمالاً للبيئة. قد تتعرف الكاميرا على مظهر الجسم، بينما يوفر مستشعر العمق المسافة والموضع.
يمكن للمعلومات الحرارية بعد ذلك إضافة طبقة أخرى من خلال إظهار ما إذا كان الكائن لديه نمط درجة حرارة غير عادي. إن الجمع بين هذه المصادر يمكن أن يجعل الفحص والملاحة أكثر إفادة من الاعتماد على جهاز استشعار واحد فقط.
يعتمد اختيار الحمولة على المهمة
المزيد من أجهزة الاستشعار لا يعني بالضرورة وجود نظام أفضل. يضيف كل مكون إضافي الوزن، ومتطلبات الطاقة، وقيود التركيب، ومتطلبات معالجة البيانات، واعتبارات الصيانة.
النهج الصحيح هو اختيار المعلومات اللازمة للمهمة المحددة فقط. قد لا تتطلب منصة الفحص البصري مجموعة كبيرة من أجهزة الاستشعار البيئية، في حين قد يحتاج مشروع المراقبة الصناعية إلى عدة أنواع من البيانات للحصول على نتائج مفيدة.
ما هي مهام التفتيش التي يمكن أن تدعمها منصة رباعية الأرجل؟
يعد التفتيش أحد التطبيقات الصناعية الأكثر عملية للروبوتات رباعية الأرجل لأن المنصة يمكنها التحرك عبر مواقع قد تكون غير مريحة للأشخاص أو صعبة على الآلات ذات العجلات.
يمكن للروبوت أن يتبع مسارات محددة، ويتوقف عند نقاط التفتيش، ويجمع الصور أو بيانات الاستشعار، ويعيد المعلومات إلى نظام التحليل. يؤدي هذا إلى إنشاء سير عمل فحص قابل للتكرار يمكن جدولته وفقًا لمتطلبات التشغيل الخاصة بالمنشأة.
فحص المصنع وورشة العمل
في بيئات التصنيع، غالبًا ما يتم توزيع المعدات عبر المنشآت الكبيرة. قد تكون بعض المناطق مرتفعة أو ضيقة أو مفصولة بتغييرات في مستوى الأرضية.
يمكن للمنصة الرباعية التنقل في أقسام مختارة من المنشأة وجمع المعلومات المرئية من الآلات وخطوط الأنابيب والخزائن الكهربائية والمناطق الهيكلية وغيرها من الأصول المحددة.
مراقبة الطاقة والمعدات
يمكن الجمع بين أجهزة الاستشعار الحرارية والبصرية لفحص المعدات عندما تكون الاختلافات في درجات الحرارة ذات صلة. يمكن للروبوت جمع الصور في مواقع محددة مسبقًا ومقارنة النتائج الحالية بالسجلات التاريخية.
تفتيش الأنفاق والمناطق المحصورة
يمكن أن تشكل الأنفاق وممرات الأنابيب والمناطق الضيقة الأخرى تحديات في الوصول. ويمكن لروبوت متنقل صغير الحجم أن يدخل مثل هذه الأماكن وهو يحمل الكاميرات أو الإضاءة أو أجهزة الاستشعار الأخرى المناسبة لمهمة التفتيش.
مراقبة البنية التحتية
غالبًا ما تتطلب أصول البنية التحتية فحصًا متكررًا لمناطق مماثلة. يمكن أن يساعد مسار الروبوت القابل للتكرار في توحيد عملية جمع الصور وتوفير تسلسل تشغيل متسق.
- التفتيش الروتيني:اتبع المسارات المحددة مسبقًا واجمع البيانات المرئية أو بيانات الاستشعار المتكررة.
- مراقبة المعدات:الجمع بين المعلومات البصرية والحرارية لتقييم الحالة.
- الملاحظة الهيكلية:التقط صورًا للأسطح والمفاصل والأنابيب والأصول المادية الأخرى المحددة.
- توثيق البيانات:إنشاء سجلات فحص مختومة بالوقت للمقارنة والتحليل لاحقًا.
ميزة التفتيشإن الأتمتة الأكثر فائدة ليست مجرد استبدال مسار فحص المشي. إنها تخلق دورة قابلة للتكرار يتم فيها ربط الحركة والاستشعار وتسجيل البيانات والتحليل اللاحق.
ينبغي تنظيم بيانات التفتيش
مجموعة كبيرة من الصور ليست مفيدة تلقائيًا. يجب أن يربط النظام البيانات بمواقع أو معدات أو طرق أو نقاط تفتيش محددة حتى يتمكن المشغلون من فهم مصدر كل ملاحظة.
عندما يتم دمج نظام الفحص الآلي مع البرامج المناسبة، يمكن للمعلومات الناتجة أن تدعم تحليل الاتجاه وتخطيط الصيانة ومتابعة الفحص. يعتمد سير العمل الدقيق على المنشأة والمعلومات المطلوبة.
ما الذي يمكن أن تضيفه المعدات المعيارية إلى المنصة؟
تتيح الوحدة النمطية لمنصة روبوتية واحدة دعم مهام مختلفة عن طريق تغيير المعدات أو إضافتها. وهذا مفيد بشكل خاص في البيئات الصناعية حيث قد تكون هناك حاجة إلى عدة أنواع من الفحص والمراقبة.
تشمل المعدات المحتملة كاميرات الضوء المرئي، وأنظمة التصوير الحراري، وكاشفات الغاز، ووحدات الإضاءة، وأجهزة الاتصالات، وأجهزة الاستشعار البيئية، ووحدات أخرى محددة المهام. يعتمد التكوين الدقيق على سعة تحميل الروبوت، والنظام الكهربائي، وواجهات التركيب، وظروف التشغيل.
معدات التفتيش
يمكن للكاميرات وأنظمة التصوير الحراري تحويل الروبوت إلى منصة فحص متنقلة. يمكن للكاميرات المرئية توثيق الظروف المادية، في حين يمكن لأجهزة الاستشعار الحرارية توفير معلومات إضافية حول توزيع الحرارة.
المعدات البيئية
يمكن لأجهزة استشعار الغاز والبيئة أن تسمح للروبوت بجمع القياسات من المناطق التي قد لا تكون ملائمة للوصول اليدوي. يمكن أن يدعم ذلك مراقبة سير العمل في المنشآت الصناعية والأنفاق وورش العمل والبيئات المحددة الأخرى.
معدات الإضاءة والاتصالات
يمكن لوحدات الإضاءة تحسين جودة الصورة في المناطق المظلمة ودعم التشغيل في المواقع ذات الإضاءة المحدودة. يمكن أن تسمح معدات الاتصالات للمشغلين بتبادل المعلومات مع الموظفين في منطقة التشغيل.
الوحدة المرئية يلتقط الصور والفيديو للفحص البصري والتوثيق ومراقبة المعدات.
الوحدة الحرارية يوفر معلومات متعلقة بدرجة الحرارة لاستكمال الفحص البصري التقليدي.
الوحدة البيئية يجمع قياسات محددة للغاز أو الهواء أو القياسات البيئية الأخرى وفقًا للتطبيق.
يجب أن يكون للنمطية واجهات محددة
يكون النظام المعياري عمليًا فقط عندما يمكن تركيب المعدات دون خلق مشاكل توافق غير ضرورية. يجب تحديد نقاط التركيب والتوصيلات الكهربائية وواجهات البيانات والأبعاد المادية وحدود الوزن بشكل واضح.
يمكن للواجهات القياسية تبسيط التغييرات بين تكوينات المعدات. وفي الوقت نفسه، قد تتطلب المشاريع المتخصصة أقواسًا أو مبيتات أو ترتيبات طاقة مخصصة عندما لا تفي الواجهات القياسية بمتطلبات التطبيق.
يجب النظر في القوة والوزن معًا
كل وحدة مضافة تغير تكوين التشغيل الكامل. يعمل المستشعر الأثقل على زيادة الحمل الذي تحمله الأرجل ونظام الدفع. الإلكترونيات الإضافية قد تزيد من استهلاك الكهرباء. يمكن أن يؤثر السكن الأكبر حجمًا على مركز الجاذبية أو يقيد حركة الروبوت.
وبالتالي فإن التصميم المعياري يعمل بشكل أفضل عندما يتم تطوير الروبوت مع الاهتمام الكافي بالعلاقات الميكانيكية والكهربائية بين المنصة الأساسية ومعداتها.
ما هي الشروط التي يجب تصميم المنصة من أجلها؟
تختلف البيئات الصناعية بشكل كبير. تمثل أرضية ورشة العمل تحديات مختلفة عن منطقة البناء الخارجية، بينما يقدم النفق قيودًا مختلفة عن موقع صناعي مفتوح.
قبل اختيار أو تطوير منصة روبوتية، يجب تحديد الظروف البيئية بوضوح. تؤثر هذه الظروف على البنية وأجهزة الاستشعار وخوارزميات الحركة والختم وسلوك البطارية ومتطلبات الصيانة.
المطر والرطوبة
يمكن أن تعرض البيئات الخارجية المعدات الروبوتية للمطر، والمياه المتناثرة، والرطوبة العالية. يعتمد مستوى الحماية المناسب على تصميم النظام الأساسي وبيئة التشغيل المقصودة.
يمكن أن تؤثر الرطوبة أيضًا على أجهزة الاستشعار والموصلات. بالنسبة للتشغيل المتكرر في الهواء الطلق، يجب أخذ هذه المكونات في الاعتبار أثناء التصميم الميكانيكي والكهربائي بدلاً من معاملتها كتفاصيل ثانوية.
الغبار والمواد السائبة
يمكن أن تحتوي المواقع الصناعية على غبار أو رمل أو حطام أو أي مواد جسيمية أخرى. يمكن أن تدخل هذه المواد إلى آليات متحركة أو تؤثر على رؤية المستشعر.
ولذلك يجب أن تعكس إجراءات الحماية والتنظيف والوصول إلى الصيانة واختيار المكونات الظروف الفعلية للموقع.
درجة حرارة
يمكن أن يستجيب أداء البطارية والإلكترونيات وأجهزة الاستشعار والمواد الميكانيكية بشكل مختلف للتغيرات في درجات الحرارة. يجب تقييم المنصة المخصصة لظروف درجات الحرارة الواسعة مقابل النطاق الفعلي المتوقع أثناء التشغيل.
الاهتزاز والتأثير
تخلق حركة الأرجل حركة ميكانيكية متكررة، في حين أن التضاريس الوعرة يمكن أن تسبب صدمات إضافية. وبالتالي، تتطلب أجهزة الاستشعار الحساسة والمعدات الإلكترونية التركيب والحماية المناسبين.
| العامل البيئي | التأثير المحتمل | اعتبارات التصميم |
|---|---|---|
| رُطُوبَة | يمكن أن يؤثر على الموصلات والإلكترونيات وأجهزة الاستشعار | إجراءات التطويق والختم والصيانة المناسبة |
| تراب | يمكن أن تدخل المناطق الميكانيكية أو الإلكترونية | الحماية والوصول إلى التنظيف واختيار المكونات المناسبة |
| درجة حرارة | يمكن أن تؤثر على سلوك البطارية والإلكترونية | نطاق التشغيل المحدد والتقييم البيئي ذي الصلة |
| اهتزاز | يمكن أن تؤثر على بيانات الاستشعار والمكونات الميكانيكية | التركيب المناسب والتصميم الهيكلي وتقييم الاهتزاز |
| تأثير | يمكن أن يضغط على الأرجل والمساكن والحوامل والإلكترونيات | الحماية الهيكلية والتحقق من الصحة في ظل ظروف محددة |
تحدد البيئة التكوين الصحيح
لا يوجد تكوين عالمي مثالي لكل موقع صناعي. يجب توثيق بيئة التشغيل قبل اختيار الروبوت.
يمكن أن تتضمن المعلومات المفيدة التشغيل الداخلي أو الخارجي، وأنواع الأسطح، ونطاق درجة الحرارة، ووجود الغبار أو الرطوبة، وعرض الممر، وأبعاد الدرج، والعوائق المتوقعة، والحمولات المطلوبة، وظروف الاتصال.
كيف يمكن للروبوتات رباعية الأرجل أن تقلل من التعرض لمناطق العمل الصعبة؟
أحد التطبيقات المهمة للروبوتات الصناعية هو تقليل حاجة الأشخاص إلى دخول المواقع التي يصعب الوصول إليها أو غير المريحة أو غير المناسبة للفحص اليدوي الروتيني.
يمكن للروبوت المتنقل حمل الكاميرات وأجهزة الاستشعار إلى مناطق محددة بينما يظل المشغلون في وضع تحكم أكثر ملاءمة. يمكن أن يدعم هذا الفحص وجمع البيانات دون مطالبة الموظفين بمتابعة كل مسار تفتيش فعليًا.
تقليل التعرض الروتيني
تتضمن بعض المهام الصناعية الحركة المتكررة عبر البيئات الحارة أو المتربة أو الرطبة أو الصاخبة أو الضيقة أو الصعبة. إن استخدام منصة متنقلة لجمع البيانات الروتينية يمكن أن يقلل من وتيرة دخول الموظفين إلى تلك المناطق.
لا يلغي الروبوت كل متطلبات التدخل البشري. الصيانة والنتائج غير العادية والإصلاحات والمهام التي تقع خارج نطاق قدرات الروبوت قد لا تزال تتطلب موظفين مدربين. والغرض من ذلك هو نقل أنشطة التفتيش والرصد المناسبة إلى نموذج تشغيل أكثر تحكمًا.
المراقبة والتواصل عن بعد
يمكن لوحدات الكاميرا والاتصالات تزويد المشغلين بالمعلومات من الميدان دون مطالبتهم بالوقوف بجوار المعدات التي يتم فحصها.
بالنسبة لفرق الصيانة، قد يكون ذلك مفيدًا أثناء الفحوصات الأولية. يمكن للروبوت جمع المعلومات المرئية أولاً، مما يسمح للفنيين بتحديد نوع أعمال المتابعة التي قد تكون مطلوبة قبل دخول المنطقة.
يعتمد الحد من المخاطر على تصميم النظام
الروبوت ليس آمنًا تلقائيًا لمجرد أنه بعيد. يحتاج النظام الكامل إلى التنقل المناسب، وتجنب العوائق، والاتصالات، وإجراءات الطوارئ، وممارسات الصيانة، وحدود التشغيل.
ولذلك ينبغي التعامل مع الروبوت باعتباره أداة هندسية ذات قدرات محددة وليس كبديل عالمي للعمل البشري.
- تحديد المهام التي يمكن تنفيذها عن بعد.
- إنشاء حدود التشغيل الآمنة للروبوت.
- توفير وظائف الاتصالات والتحكم في حالات الطوارئ المناسبة.
- صيانة أجهزة الاستشعار والمكونات الميكانيكية وفقا لظروف التشغيل.
- اجعل التدخل البشري متاحًا في المواقف التي تتجاوز القدرات المحددة للروبوت.
كيف ينبغي دمج المعدات وأجهزة الاستشعار؟
يحدد تكامل المعدات ما إذا كان الروبوت قادرًا على أداء مهمته المقصودة دون المساس بالتنقل أو التوازن أو توفر الطاقة أو جودة البيانات. قد يتطلب المستشعر الذي يعمل بشكل جيد على المقعد بنية تركيب مختلفة بمجرد تثبيته على منصة متحركة رباعية الأرجل.
التركيب الميكانيكي
يجب أن تدعم نقاط التثبيت المعدات بشكل آمن مع الحفاظ على الوصول الكافي للتركيب والصيانة. موقع المعدات مهم أيضًا لأنه يمكن أن يؤثر على مركز الجاذبية وحركة الروبوت.
بالنسبة للكاميرات وأجهزة الاستشعار التي تتطلب رؤية ثابتة، يجب أن يأخذ نظام التثبيت أيضًا في الاعتبار الحركة والاهتزاز. تحتاج المعدات إلى مجال رؤية مناسب دون التدخل في أرجل الروبوت أو المكونات الأخرى.
التكامل الكهربائي
كل وحدة مضافة تخلق متطلبات كهربائية. قد يكون للكاميرات والأنظمة الحرارية ووحدات الحوسبة والإضاءة ومعدات الاتصالات وأجهزة الاستشعار البيئية متطلبات مختلفة للجهد والتيار.
تحتاج بنية الطاقة إلى استيعاب هذه الأحمال مع الحفاظ على التوافق مع بطارية الروبوت وإلكترونيات التحكم.
تكامل البيانات
يمكن للأنظمة الروبوتية الحديثة توليد كميات كبيرة من الصور وأجهزة الاستشعار وبيانات الملاحة. يجب أن يحدد النظام كيفية جمع المعلومات ونقلها وتخزينها ومعالجتها.
بالنسبة لتطبيقات التفتيش، يجب أن تظل البيانات مرتبطة بشكل مثالي بمعلومات الموقع والوقت حتى يتمكن التحليل اللاحق من تحديد المكان الذي تم فيه جمع ملاحظة معينة بالضبط.
| منطقة التكامل | السؤال الرئيسي | التأثير المحتمل |
|---|---|---|
| وزن | هل يستطيع الروبوت حمل مجموعة المعدات الكاملة؟ | يؤثر على الحركة والتوازن والحمل الميكانيكي |
| موضع | أين يجب تركيب المعدات؟ | يمكن أن يؤثر على مركز الجاذبية ومجال الرؤية والحركة |
| قوة | ما المدخلات الكهربائية المطلوبة؟ | يغير متطلبات البطارية وإدارة الطاقة |
| بيانات | كيف سيتم نقل المعلومات أو تخزينها؟ | يحدد بنية الاتصالات والمعالجة |
| صيانة | هل يمكن الوصول إلى الوحدة واستبدالها؟ | يؤثر على إمكانية الخدمة واستمرارية التشغيل |
وينبغي التخطيط للتكامل قبل النشر
يمكن للتخطيط المبكر أن يمنع حدوث مشكلات مثل أجهزة الاستشعار المسدودة، أو الموصلات التي لا يمكن الوصول إليها، أو عدم كفاية سعة البطارية، أو تركيب المعدات غير المستقرة.
تتضمن المعلومات الفنية المفيدة أبعاد المعدات والوزن واستهلاك الطاقة ومواصفات الموصل وواجهات الاتصال ومتطلبات التركيب ودرجة حرارة التشغيل والتعرض البيئي المتوقع.
بمجرد معرفة هذه المعلمات، يمكن تقييم المنصة الروبوتية كنظام كامل بدلاً من كونها روبوتًا أساسيًا مع إضافة المعدات لاحقًا.
ما الذي يجب على المشترين تقييمه قبل اختيار المنصة؟
يجب أن يبدأ اختيار الروبوت رباعي الأرجل بالتطبيق وليس بالمظهر أو برقم أداء واحد. قد تظل المنصة المتقدمة تقنيًا غير مناسبة إذا لم تتمكن من التنقل في التضاريس المطلوبة، أو حمل المعدات اللازمة، أو العمل في ظل الظروف المتوقعة، أو توفير البيانات المطلوبة.
ابدأ بالبيئة
توثيق الأسطح والمنحدرات والسلالم والممرات والعوائق ودرجة الحرارة والرطوبة والغبار وغيرها من الخصائص البيئية. تحدد هذه العوامل نوع التنقل والحماية التي تتطلبها المنصة.
تحديد مهمة التشغيل
حدد ما إذا كان الروبوت سيقوم بإجراء الفحص أو المراقبة أو جمع البيانات أو النقل أو مراقبة المعدات أو أي وظيفة أخرى محددة. تحدد المهمة المعدات التي يجب تثبيتها.
تقييم التنقل
انظر إلى أكثر من القدرة على المشي. ضع في اعتبارك صعود السلالم، والتعامل مع المنحدرات، والتغلب على العوائق، والثبات، وسرعة الحركة، والقدرة على الدوران، والأداء على ظروف السطح الفعلية المتوقعة في الموقع.
التحقق من سعة الحمولة والتكامل
وينبغي تقييم حزمة المعدات الكاملة، بما في ذلك الكاميرات وأجهزة الاستشعار وأجهزة الاتصال وهياكل التثبيت والبطاريات وغيرها من الملحقات.
مراجعة الوظائف المستقلة
تحديد ما إذا كان النظام يمكنه دعم تخطيط الطريق، وتجنب العوائق، وتحديد المواقع، وجمع البيانات تلقائيًا، وجدولة المهام، والمراقبة عن بعد على المستوى الذي يتطلبه المشروع.
- التضاريس:ما هي الأسطح والسلالم والمنحدرات والعوائق التي يجب على الروبوت التغلب عليها؟
- مهمة:ما الإجراء الجسدي أو المعلومات التي يجب أن يقدمها الروبوت؟
- الحمولة:ما هي المعدات التي يجب حملها وكم وزنها؟
- قوة:ما هو الطلب الكهربائي المشترك للمنصة والمعدات المثبتة؟
- استقلال:ما هي أجزاء سير العمل التشغيلي التي تحتاج إلى التنفيذ الآلي؟
- بيئة:ما هي درجة الحرارة أو الغبار أو الرطوبة أو الاهتزاز أو ظروف التأثير المتوقعة؟
- صيانة:كيف سيتم فحص وصيانة أجهزة الاستشعار والبطاريات والأرجل والمكونات الأخرى؟
مبدأ الاختيارأفضل منصة ليست بالضرورة تلك التي تحتوي على أطول ورقة مواصفات. إنه الجهاز الذي تتوافق خصائصه المتعلقة بالتنقل والاستشعار والطاقة وتكامل المعدات والاستقلالية والصيانة مع بيئة التشغيل الفعلية.
كيف تبدو عملية النشر المنظمة؟
تساعد عملية النشر المنظمة على تحويل مفهوم الروبوتات العام إلى نظام تشغيل بمتطلبات فنية واضحة. وهذا مهم بشكل خاص للتطبيقات الصناعية لأن الروبوت يجب أن يعمل مع البيئة والمعدات والإجراءات وأنظمة البيانات الحالية.
- تحديد سيناريو التشغيل:قم بتسجيل تخطيط الموقع والتضاريس والظروف البيئية وطرق التشغيل والمهام المستهدفة.
- تحديد المعدات المطلوبة:تحديد الكاميرات أو أجهزة الاستشعار الحرارية أو الأجهزة البيئية أو وحدات الإضاءة أو وحدات الاتصال المطلوبة.
- إنشاء معلمات النظام:تأكد من الوزن والأبعاد ومتطلبات الطاقة وواجهات البيانات ومواضع التركيب والوصول إلى الصيانة.
- بناء مسار التشغيل:تحديد المناطق ونقاط التفتيش ومسارات التنقل وتسلسل التفتيش الذي يتطلبه التطبيق.
- التحقق من صحة التنقل:تقييم الحركة على التضاريس الفعلية، بما في ذلك السلالم والمنحدرات والعوائق والأسطح الانتقالية.
- التحقق من صحة المعدات:التحقق من جودة الصورة، وقراءات أجهزة الاستشعار، والاتصالات، واستقرار المعدات أثناء الحركة.
- وضع إجراءات التشغيل:تحديد الشحن والصيانة ومراجعة البيانات والتدخل وإجراءات الطوارئ.
اختبار الموقع مهم
لا يمكن للاختبارات المعملية إعادة إنتاج كل خصائص المنشأة الحقيقية. يجب تقييم الروبوت في ظل ظروف تشغيل تمثيلية كلما كان ذلك ممكنًا.
يمكن أن يكشف اختبار الموقع عن تفاصيل يصعب تحديدها أثناء التطوير العام. قد يكون الممر أضيق من المتوقع. قد يكون للدرج ارتفاع غير عادي. قد يوفر سطح معين قوة جر أقل. قد تؤدي ظروف الإضاءة إلى تقليل أداء الكاميرا.
يمكن بعد ذلك استخدام هذه النتائج لضبط تخطيط المسار أو وضع المعدات أو تكوين أجهزة الاستشعار أو إجراءات التشغيل.
ينبغي تصميم سير عمل البيانات باستخدام الروبوت
لا تنتج أتمتة التفتيش قيمة إلا عندما يمكن استخدام المعلومات المجمعة. يجب أن يحدد النظام المفيد كيفية تخزين الصور وقراءات أجهزة الاستشعار، وكيفية ربطها بالمواقع، وكيفية تحديد الحالات الشاذة، وكيفية مراجعة المشغلين للنتائج.
بالنسبة للتفتيش المتكرر، يمكن أن توفر السجلات التاريخية أيضًا أساسًا للمقارنة. يمكن للروبوت جمع البيانات باستخدام طرق ووجهات نظر مماثلة، مما يسهل التعرف على التغييرات بمرور الوقت.
يجب أن تكون الصيانة جزءًا من النشر
يحتوي الروبوت المتنقل على مكونات ميكانيكية وإلكترونية تتعرض لحركة متكررة. تتطلب الأرجل والمفاصل والمحركات وأجهزة الاستشعار والموصلات والبطاريات والمبيتات الواقية صيانة مناسبة.
ولذلك ينبغي إدراج التفتيش الروتيني في خطة التشغيل منذ البداية. إن الوصول السهل إلى المكونات الرئيسية وإجراءات الاستبدال الواضحة يمكن أن يجعل التشغيل على المدى الطويل أكثر عملية.
ما هو الاتجاه المستقبلي للروبوتات الصناعية رباعية الأرجل؟
يتجه تطوير الروبوتات الصناعية ذات الأربع أرجل نحو قدر أكبر من الاستقلالية، وتحسين الوعي البيئي، وتكامل أقوى للمعدات، والمزيد من البرامج الخاصة بالتطبيقات. ولا يقتصر الاتجاه المركزي على جعل الروبوتات تمشي بشكل أفضل فحسب، بل تمكينها من أداء سير عمل تشغيلي كامل مع تدخل يدوي أقل.
عملية مجسدة أكثر ذكاءً
من المتوقع بشكل متزايد أن تجمع الروبوتات بين الإدراك والحركة بدلاً من التعامل معهما كوظائف منفصلة. يمكن للمنصة استخدام المعلومات البيئية لتحديد مكان التحرك، وكيفية تجنب العوائق، ومكان أداء المهمة.
وهذا يخلق علاقة أوثق بين الروبوت المادي والبرنامج الذي يتحكم فيه. يمكن أن تكون النتيجة حركة أكثر تكيفًا في البيئات التي لا يمكن تمثيلها بالكامل بواسطة مسار ثابت.
فحص أكثر ذكاءً
مع قيام الكاميرات وأجهزة الاستشعار بجمع المزيد من المعلومات، يصبح التحليل الآلي مفيدًا بشكل متزايد. يمكن أن يساعد التعرف القائم على الذكاء الاصطناعي في تحديد الظروف المرئية المحددة مسبقًا، وتنظيم صور الفحص، وتسليط الضوء على المناطق التي تستحق مراجعة إضافية.
على سبيل المثال، يمكن تصميم نظام للتعرف على الحالات الشاذة في المعدات المحددة، أو تغيرات السطح، أو الحالات الأخرى التي يحددها التطبيق. يمكن للمشغلين البشريين بعد ذلك التركيز على التحقق واتخاذ القرار بدلاً من مراجعة كل صورة بنفس القدر من الاهتمام.
نمطية أكبر
ومن المرجح أن تدعم المنصات الصناعية المستقبلية مجموعات أوسع من المعدات. قد تستوعب القاعدة الآلية الواحدة أجهزة استشعار فحص مختلفة، أو وحدات بيئية، أو معدات اتصالات، أو أجهزة خاصة بمهمة معينة.
وهذا يتطلب واجهات ميكانيكية وكهربائية أكثر توحيدًا مع السماح بالتخصيص حيث تتطلب المشروعات المتخصصة ذلك.
التكامل مع نظم المعلومات الصناعية
ومن المرجح أن تقوم المرحلة التالية من الروبوتات الصناعية بربط التشغيل المادي بأنظمة الإدارة الرقمية. يمكن دمج المعلومات التي ينشئها الروبوت مع سجلات المعدات وجداول الصيانة والخرائط وتاريخ الفحص والبيانات الرقمية الأخرى.
وهذا يسمح للروبوت بأن يصبح جزءًا من سير عمل صناعي أكبر بدلاً من العمل كآلة معزولة.
الحكم الذاتي العالي يمكن تنفيذ المزيد من المهام من خلال التنقل المستقل وتخطيط الطريق وتجنب العوائق والتشغيل المجدول.
تصور أفضل يمكن لأجهزة الاستشعار المتعددة والتحليل الذكي توفير معلومات أكثر ثراءً حول المعدات والمناطق المحيطة.
تكامل أعمق يمكن للمنصات الروبوتية ربط التنقل وأجهزة الاستشعار والطاقة والبيانات والبرامج الصناعية بسير عمل تشغيلي أكثر اكتمالاً.
من الجهاز المحمول إلى منصة التشغيل الذكية
تكمن القيمة طويلة المدى للروبوتات رباعية الأرجل في الجمع بين التنقل الجسدي والذكاء الرقمي. يوفر الروبوت الذي يمكنه المشي عبر التضاريس الصعبة إمكانية الوصول المادي. أجهزة الاستشعار توفر المعلومات. يوفر التحكم الذاتي إمكانية التكرار. يمكن أن يساعد التحليل القائم على الذكاء الاصطناعي في تفسير البيانات المجمعة. تربط البرامج الصناعية هذه النتائج بسير عمل أوسع.
تعتبر كل واحدة من هذه الإمكانيات مفيدة بشكل مستقل، ولكن دمجها يخلق منصة أكثر قدرة. وكلما تم تكاملها بشكل أوثق، كلما أمكن دعم المزيد من التطبيقات دون إعادة تصميم النظام بأكمله لكل مهمة جديدة.
مبدأ مواجهة المستقبليتجه اتجاه الروبوتات الصناعية ذات الأربع أرجل نحو الأنظمة الموجهة نحو المهام والتي تجمع بين التنقل والإدراك والتشغيل المستقل والمعدات المعيارية وذكاء البيانات ضمن منصة واحدة منسقة.
الأسئلة المتداولة
ما هو الروبوت الصناعي رباعي الأرجل؟
إنها منصة روبوتية متنقلة ذات أربع أرجل مصممة للمهام المهنية مثل التفتيش والمراقبة وجمع البيانات والتشغيل في البيئات التي قد تواجه فيها الروبوتات ذات العجلات التقليدية صعوبة في التنقل.
لماذا تعتبر الروبوتات رباعية الأرجل مناسبة للتضاريس غير المستوية؟
أربعة أرجل يمكن التحكم فيها بشكل فردي توفر المزيد من الخيارات لوضع القدم ووضعية الجسم. يمكن أن يساعد ذلك المنصة في التغلب على السلالم والمنحدرات والفجوات والأسطح غير الثابتة والتغييرات الأخرى في التضاريس ضمن قدرتها التشغيلية المحددة.
هل يمكن للروبوت رباعي الأرجل أن يعمل بشكل مستقل؟
نعم. اعتمادًا على بنية النظام، يمكن أن تشمل الوظائف المستقلة الإدراك البيئي، وتحديد المواقع، وتخطيط الطريق، وتجنب العوائق، وتنفيذ المهام، وجمع البيانات. يعتمد المستوى المناسب من الاستقلالية على التطبيق والبيئة.
ما هي أجهزة الاستشعار التي يمكن تركيبها على منصة رباعية؟
تشمل المعدات المحتملة كاميرات الضوء المرئي، وأنظمة التصوير الحراري، وأجهزة استشعار العمق أو المدى، وأجهزة المراقبة البيئية، وأنظمة الإضاءة، ووحدات الاتصالات، وغيرها من المعدات الخاصة بالمهمة. يعتمد التكوين الدقيق على النظام الأساسي والتطبيق.
هل يمكن استخدام الروبوت رباعي الأرجل في التفتيش الصناعي؟
نعم. يمكنه دعم الفحص الروتيني للمنشآت الصناعية والمعدات والبنية التحتية والأنفاق وورش العمل وغيرها من المناطق من خلال اتباع طرق محددة وجمع بيانات الاستشعار المرئية والحرارية أو غيرها من بيانات الاستشعار.
هل يمكن دمج التصوير الحراري مع الروبوت؟
نعم. يمكن استخدام التصوير الحراري جنبًا إلى جنب مع الكاميرات التقليدية عندما تكون اختلافات درجات الحرارة ذات صلة بمهمة الفحص. يجب تقييم المستشعر وموضع التركيب ومتطلبات الطاقة وواجهة البيانات كجزء من النظام الكامل.
هل يمكن إضافة معدات إضافية للروبوت؟
يمكن للعديد من المنصات الاحترافية دعم المعدات المعيارية، بشرط أن تظل المكونات المضافة ضمن الحدود الميكانيكية والكهربائية والوزن والواجهة المحددة. قد تكون هناك حاجة إلى أقواس مخصصة أو مكونات تكامل أخرى للتكوينات المتخصصة.
ما الذي يجب مراعاته قبل اختيار المنصة؟
تشمل العوامل المهمة التضاريس، ومتطلبات السلالم والمنحدرات، وبيئة التشغيل، ووزن الحمولة، ومتطلبات المستشعر، والطلب على الطاقة، والوظائف الذاتية، وسير عمل البيانات، والوصول إلى الصيانة، وظروف الاتصال.
هل يمكن لنفس النظام الأساسي دعم تطبيقات مختلفة؟
نعم. يمكن أن يسمح التصميم المعياري بتركيب أجهزة استشعار ومعدات مختلفة للفحص أو المراقبة أو القياس البيئي أو غيرها من المهام الصناعية المحددة. يعتمد التكوين المتوفر على بنية الروبوت ومتطلبات المعدات.
كيف يمكن استخدام بيانات التفتيش بعد الدورية الآلية؟
يمكن ربط الصور المجمعة وقراءات المستشعر بالمواقع ونقاط الفحص، ثم مراجعتها للشروط المحددة مسبقًا. يمكن أن تدعم السجلات التاريخية أيضًا المقارنة بين دورات التفتيش وتساعد في تنظيم أعمال المتابعة.
هل يؤدي التشغيل المستقل إلى إلغاء الحاجة إلى المشغلين؟
ليس بالضرورة. يمكن أن تقلل الأتمتة من التحكم اليدوي المستمر، ولكن قد تظل هناك حاجة إلى المشغلين للإشراف ومعالجة الاستثناءات والصيانة والنتائج غير العادية والمهام خارج نطاق القدرة التشغيلية المحددة للروبوت.
ما هي البيئات التي يمكن استخدام الروبوتات الصناعية ذات الأربع أرجل فيها؟
تشمل التطبيقات المحتملة المصانع وورش العمل والأنفاق والمرافق الصناعية ومواقع البنية التحتية والمناطق الخارجية غير المستوية والمواقع الأخرى التي تتطلب الفحص المتنقل أو جمع البيانات. تعتمد الملاءمة الفعلية على الظروف البيئية ومواصفات المنصة.
ناقش مشروع الروبوتات رباعية الأرجل
شارك ظروف التضاريس أو مهمة الفحص أو متطلبات المعدات أو وزن الحمولة أو بيئة التشغيل أو الوظائف المستقلة اللازمة لتطبيقك.
تواصل معنا لمناقشة متطلبات مشروعك